上下料工位视觉定位
加装视觉定位与双工位料仓,换型时间从两小时压到二十分钟。
换型 20 分钟
标准机器人到能上产线的设备,中间差的那几步,我们来做。
按风险从低到高推进:先动末端与程序,再动控制与对接,最后处理安全与合规。
末端执行器、工装夹具、视觉引导与工艺参数。
示教程序重写、轨迹优化、节拍与良率验证。
PLC 握手、MES/SCADA 上报、AGV 与线体协同。
风险评估、安全回路、急停与防护设计。
同一套改造方法,换个工况就是新场景。下列为常见改造方向:具体配置按现场勘测确定。
机器人按口令做广播体操,供体育课演示与动作分解。
相机引导取放,多料号混线切换,检测结果回传。
双工位翻面取放,与机床门控、卡盘联动互锁。
大负载搬运与精密叠片,含力控与定位补偿。
多规格箱型混线码垛,配方一键换型。
焊缝跟踪与姿态重规划,减少反复示教。
喷枪流量与走枪速度联动,膜厚更稳定。
机械臂或桁架对接机床,支撑夜班无人化。
机器人上车移动,跨工位取放与电梯联动。
开盖、移液、上机检测全流程自动衔接。
展厅迎宾、导览与互动演示,内容可替换。
视觉识别成熟度,柔性夹爪采摘不伤果。
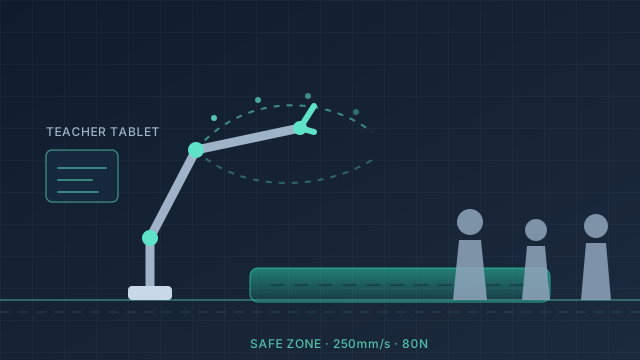
目标是一节 45 分钟体育课:机器人站在体操垫前,按口令完成八节广播体操,可整节连做,也可分解慢动作讲解。做法是六轴协作臂配双指柔性夹爪,动作按拍固化进动作库,教师端平板一键调用;学生围站也不必清场,因为速度与接触力都被限住。
加装视觉定位与双工位料仓,换型时间从两小时压到二十分钟。
换型 20 分钟
视觉引导轨迹,在线测胶宽,超差品自动分流复检。
在线全检
恒力浮动末端配路径补偿,替代人工打磨,粉尘区无人化。
恒力浮动
两台协作机分工上料与拧紧,节拍按瓶颈工位重排。
节拍重排
人机同区作业加安全光栅与速度限制,通过安全功能验证。
通过安全验证
保留机械本体,替换控制器并重写程序,备件恢复可得。
备件可得
工况不成立会直接说不成立,先给可行性判断,再谈方案与报价。
涉及安全回路改动,先出风险评估与整改建议,由你与原厂确认后执行。
程序带注释、参数有清单、源码与备份归你,换人接手不用重新猜。
POC 通过再进整线,尾款 10%–15% 绑定现场验收与陪跑。
提供工件图、节拍要求与现有设备型号即可。
留下工况与联系方式,工程师在工作时间回复。急事请直接来电。
暂无消息
已送达,工程师会在工作时间回复。